-
Correo electrónico
18752476625@163.com
-
Teléfono
18751941608
-
Dirección
Habitación 1304, edificio a1, 216 Pu Liu North road, calle getang, nuevo distrito de jiangbei, Nanjing
Acerca de nosotros
Nanjing Haohai Marine Technology Co., Ltd
Breve descripción del proceso de operación estandarizado del velocímetro Doppler dvl
Fecha:2025-08-21Leer:8
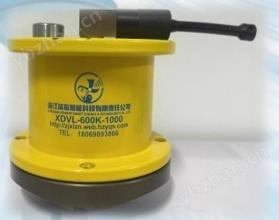
En la cartografía marina, la navegación de robots submarinos (rov / auv), el monitoreo del flujo de agua y el estudio geológico, el velocímetro Doppler dvl utiliza el efecto Doppler acústico para medir la velocidad de movimiento tridimensional y la distancia de navegación del cuerpo de descarga de agua en relación con el fondo marino o el cuerpo de agua en tiempo real, que Es el sensor central para lograr una localización submarina de alta precisión y navegación autónoma. Calcula los componentes de velocidad en todas las direcciones emitiendo haces acústicos (generalmente configuración de cuatro haces) al Fondo marino, recibiendo cambios de frecuencia de la señal reflejada. Para garantizar que los datos sean confiables y evitar errores de operación, el velocímetro Doppler dvl debe seguir un proceso de operación científico y estandarizado.
Paso 1: inspección e instalación de equipos
Antes de usarlo, verifique si la carcasa está intacta y que no hay grietas ni accesorios en la superficie del sensor. Asegúrese de que la interfaz del cable está bien sellada y no hay signos de entrada de agua. Instale firmemente el dvl en la parte inferior del casco, en el marco del ROv o en la barra de medición, asegurándose de que el sensor esté orientado hacia la vertical o inclinado hacia el fondo marino (según el modo de trabajo), evitando interferencias en la zona de burbujas. La desviación del ángulo de instalación debe registrarse para la corrección de datos posteriores.
Paso 2: configuración de parámetros y selección de modo
Establezca los parámetros clave a través del software de apoyo o el panel de control:
Modo de funcionamiento: selección de "rastreo de fondo" (para el posicionamiento de la medición de velocidad cerca del Fondo marino) o "rastreo de agua" (para medir la velocidad relativa de la capa de agua);
Rango y frecuencia: seleccionar la frecuencia acústica adecuada de acuerdo con la profundidad del agua (baja frecuencia para aguas profundas, alta frecuencia para aguas poco profundas);
Formato de salida de datos: establezca el Protocolo nmea, ASCII o binario para coincidir con los requisitos del sistema de navegación.
Paso 3: autoinspección e iniciación del sistema
Después de la electrificación, el instrumento realiza automáticamente el procedimiento de autoinspección para comprobar la intensidad de la señal de cada haz, el reloj interno y el Estado del sensor. Se confirma que todos los haces tienen un buen eco (relación señal - ruido SNR > 15 db). Realice una calibración de velocidad cero en reposo (actualización de velocidad cero) para eliminar la deriva cero.
Paso 4: activar la medición y el monitoreo en tiempo real
Después de que el dispositivo se mueve con el portador, comienza a emitir ondas sonoras y recibir señales de eco. La calidad de la señal, el vector de velocidad y el modo de trabajo de cada haz se monitorean en tiempo real a través de la interfaz del software. Asegúrese de que el fondo marino se puede bloquear de manera estable en el modo de seguimiento de fondo, y los datos de flujo de agua en el modo de seguimiento de agua son continuos y estables.
Paso 5: registro de datos y salida simultánea
Abre la función de registro de datos para almacenar la velocidad original, la postura, la marca de tiempo y otra información en la memoria interna o en la computadora externa. Si se utiliza para la navegación combinada, es necesario asegurarse de que el dvl esté sincronizado con el tiempo del sistema de navegación inercial (ins) (como la sincronización pps) y exportar la corrección de velocidad de alta frecuencia.
Paso 6: fin de la operación y mantenimiento del equipo
Una vez completada la medición, se detiene el registro de datos, se corta la energía y se recupera el velocímetro Doppler dvl. Lave inmediatamente la carcasa y el sensor con agua dulce para eliminar la sal y el sedimento. Compruebe si el anillo de sellado está envejecido y almacénelo adecuadamente en la Caja de secado después de aplicar grasa.